本系列的第三讲。

本文最后更新于 2026年1月23日 晚上

基本概念

泛函:函数集→R/C\text{泛函}:\text{函数集} \to \mathbb{R}/\mathbb{C}
映射 F(f):函数→R\text{映射} \ F(f) : \text{函数} \to \mathbb{R},e.g. F(f)=∫abf(x)dx, ∀f∈C([a,b])F(f) = \int_a^b f(x) dx, \ \forall f \in C([a, b])

变分问题:求解泛函在定义域中的极值。

C0∞(Ω)C_0^\infty(\Omega):在 Ω\Omega 上无穷次可微且在 Ω\Omega 的边界附近为0的函数全体。

重要函数与引理

考虑二维函数

ρ(x,y)={k e−11−(x2+y2),x2+y2<1,0,x2+y2≥1.\rho(x, y) = \begin{cases} k \, e^{-\dfrac{1}{1 - (x^2 + y^2)}}, & x^2 + y^2 < 1, \\ 0, & x^2 + y^2 \geq 1. \end{cases}

取适当的 kk,使得

∬R2ρ(x,y) dxdy=1.\iint_{\mathbb{R}^2} \rho(x, y) \, dxdy = 1.

定义

ρn(x,y)=n2 ρ(nx,ny)(n>0),\rho_n(x, y) = n^2 \, \rho(nx, ny) \quad (n > 0),

当 (nx)2+(ny)2≥1(nx)^2 + (ny)^2 \geq 1,即 x2+y2≥1n2x^2 + y^2 \geq \dfrac{1}{n^2} 时,ρn(x,y)=0\rho_n(x, y) = 0。

于是 ρn∈C0∞(R2)\rho_n \in C_0^\infty(\mathbb{R}^2),且满足

∬R2ρn(x,y) dxdy=1.\iint_{\mathbb{R}^2} \rho_n(x, y) \, dxdy = 1.

引理:

设 Ω\Omega 是 R2\mathbb{R}^2 上的有界单连通区域,函数 f(x,y)f(x, y) 在 Ω\Omega 上连续。若对任意 φ(x,y)∈C0∞(Ω)\varphi(x, y) \in C_0^\infty(\Omega),都有:

∬Ωf(x,y) φ(x,y) dxdy=0,\iint_{\Omega} f(x, y) \, \varphi(x, y) \, dxdy = 0,

则 f(x,y)f(x, y) 在 Ω\Omega 上恒为0。

证明:反证法。
若不然,则存在 (x0,y0)∈Ω(x_0, y_0) \in \Omega 使得 f(x0,y0)≠0f(x_0, y_0) \neq 0。不妨设 f(x0,y0)>0f(x_0, y_0) > 0。

由 ff 在 Ω\Omega 上连续,可知存在以 (x0,y0)(x_0, y_0) 为心的 δ\delta-闭邻域 Bδ‾⊂Ω\overline{B_\delta} \subset \Omega,使得:

f(x,y)>0,∀(x,y)∈Bδ.f(x, y) > 0, \quad \forall (x, y) \in B_\delta.

取在上面定义的光滑函数 φ(x,y)=ρn(x−x0,y−y0)∈C0∞(Ω)\varphi(x, y) = \rho_n(x - x_0, y - y_0) \in C_0^\infty(\Omega),支集为

{(x,y)∣(x−x0)2+(y−y0)2<1n2}\{(x,y) | (x - x_0)^2 + (y - y_0)^2 < \dfrac{1}{n^2}\}

则当 nn 足够大时,1n≤δ\dfrac{1}{n} \leq \delta,故 φ\varphi 的支集完全含于 Bδ⊂ΩB_\delta \subset \Omega,即 φ∈C0∞(Ω)\varphi \in C_0^\infty(\Omega)。

根据题设条件,对上述的 φ\varphi 有:

0=∬Ωf(x,y) φ(x,y) dxdy=∬Bδf(x,y) ρn(x−x0,y−y0) dxdy=1>0.\begin{align*} 0 &= \iint_{\Omega} f(x, y) \, \varphi(x, y) \, dxdy \\ &= \iint_{B_\delta} f(x, y) \, \rho_n(x - x_0, y - y_0) \, dxdy = 1 > 0. \end{align*}

矛盾!最后一步是因为 ρn\rho_n 在支集内的积分为 1。

□

极小曲面问题

问题设定

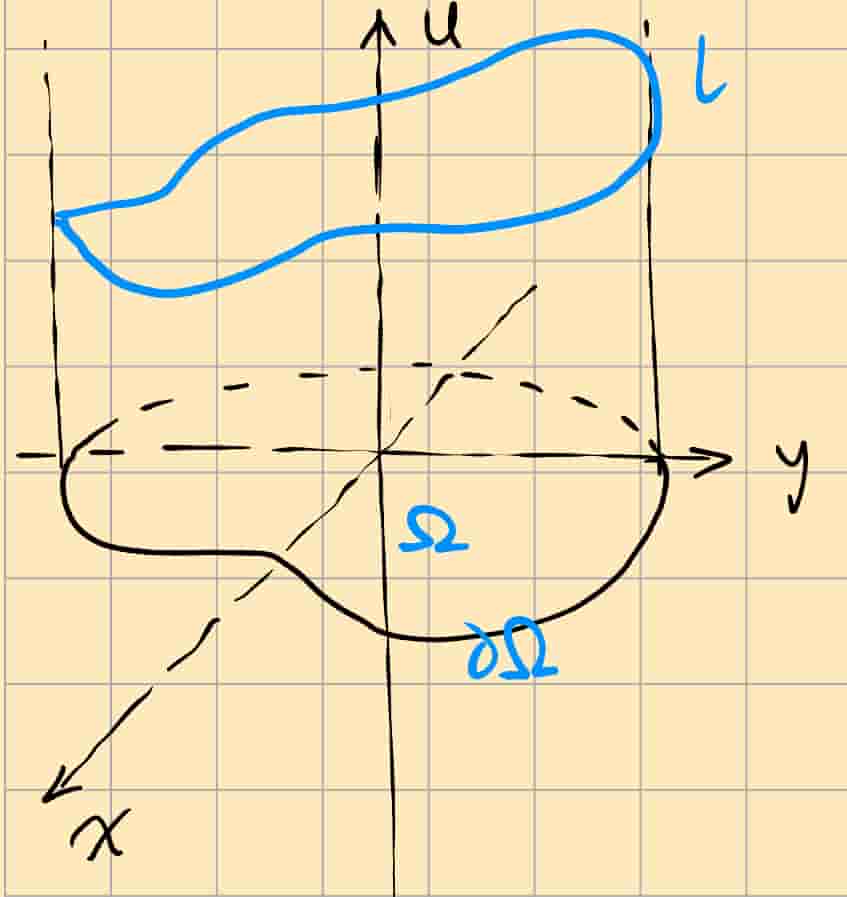
极小曲面问题:设 Ω⊂R2\Omega \subset \mathbb{R}^2 为有界区域,边界曲线 ℓ\ell 参数化为:

ℓ:{x=x(s)y=y(s)z=z(s)(0≤s≤s0)\ell: \begin{cases} x = x(s) \\ y = y(s) \\ z = z(s) \end{cases} \quad (0 \leq s \leq s_0)

求定义在 Ω‾\overline{\Omega} 上的曲面 S:z=u(x,y)S: z = u(x, y),满足:

  1. SS 以 ℓ\ell 为周界;
  2. SS 的表面积最小。
极小曲面问题示意图
极小曲面问题示意图

也即,在给定函数集合 MφM_\varphi 上,求 u∈Mφu \in M_\varphi,使得

J(u)=min⁡v∈MφJ(v)J(u) = \underset{v \in M_\varphi}{\min} J(v)

其中,

  • 定义

    Mφ={u∈C1(Ω‾)∣u∣∂Ω=φ}M_\varphi = \left\{ u \in C^1(\overline{\Omega}) \mid u|_{\partial\Omega} = \varphi \right\}

  • 定义

    J(u)=∬Ω1+ux2+uy2 dxdyJ(u) = \iint_{\Omega} \sqrt{1 + u_x^2 + u_y^2} \, dxdy

  • 映射 J:Mφ→RJ: M_\varphi \to \mathbb{R} 是一个泛函。

极小曲面的必要条件

必要条件:若 u∈Mφu \in M_\varphi 是上述变分问题的解,则对任意扰动,其泛函值都不减小。

定义零边界函数集 M0M_0,

M0={v∈C1(Ω‾)∣v∣∂Ω=0}M_0 = \left\{ v \in C^1(\overline{\Omega}) \mid v|_{\partial\Omega} = 0 \right\}

对任意 v∈M0v \in M_0 和 ε∈R\varepsilon \in \mathbb{R},扰动后的 u+εvu + \varepsilon v 仍属于 MφM_\varphi。

定义单参数泛函:

j(ε)=J(u+εv)=∬Ω1+(ux+εvx)2+(uy+εvy)2 dxdyj(\varepsilon) = J(u + \varepsilon v) = \iint_{\Omega} \sqrt{1 + (u_x + \varepsilon v_x)^2 + (u_y + \varepsilon v_y)^2} \, dxdy

由于 uu 是极小值点,于是,

j(0)≤j(ε),∀ε∈Rj(0) \leq j(\varepsilon) ,\quad \forall \varepsilon \in \mathbb{R}

故 一阶变分为零,

j′(0)=0j^\prime(0) = 0

接下来计算 j′(ε)j^\prime(\varepsilon)

对 j(ε)j(\varepsilon) 关于 ε\varepsilon 求导,

j′(ε)=∂ j(ε)∂ ε=∂ J(u+εv)∂ ε=∂∂ε∬Ω1+(ux+εvx)2+(uy+εvy)2 dxdy=∬Ω∂∂ε1+(ux+εvx)2+(uy+εvy)2 dxdy=∬Ω(ux+εvx)vx+(uy+εvy)vy1+(ux+εvx)2+(uy+εvy)2 dxdy\begin{align*} j^\prime(\varepsilon) &= \frac{ \partial \ j(\varepsilon)}{\partial \ \varepsilon} = \frac{\partial \ J(u + \varepsilon v)}{\partial \ \varepsilon}\\ &= \frac{\partial}{\partial \varepsilon} \iint_{\Omega} \sqrt{1 + (u_x + \varepsilon v_x)^2 + (u_y + \varepsilon v_y)^2} \, dxdy \\ &= \iint_{\Omega} \frac{\partial}{\partial \varepsilon} \sqrt{1 + (u_x + \varepsilon v_x)^2 + (u_y + \varepsilon v_y)^2} \, dxdy \\ &= \iint_{\Omega} \frac{(u_x + \varepsilon v_x)v_x + (u_y + \varepsilon v_y)v_y}{\sqrt{1 + (u_x + \varepsilon v_x)^2 + (u_y + \varepsilon v_y)^2}} \, dxdy \end{align*}

令 ε=0\varepsilon = 0,得

j′(0)=∬Ωuxvx+uyvy1+ux2+uy2 dxdy=∬Ω(ux1+ux2+uy2 vx+uy1+ux2+uy2 vy)dxdy=0,∀v∈M0\begin{align*} j^\prime(0) &= \iint_{\Omega} \frac{u_x v_x + u_y v_y}{\sqrt{1 + u_x^2 + u_y^2}} \, dxdy \\ &= \iint_{\Omega} \left( \frac{u_x}{\sqrt{1 + u_x^2 + u_y^2}} \ v_x + \frac{u_y}{\sqrt{1 + u_x^2 + u_y^2}} \ v_y \right) dxdy = 0 ,\quad \forall v \in M_0 \end{align*}

假设 u∈C2(Ω‾)u \in C^2(\overline{\Omega}),由 Green公式(前文的性质一)且 v∣∂Ω=0v|_{\partial\Omega} = 0,有

前半部分

∬Ω∂∂x(ux1+ux2+uy2)v dxdy=−∬Ω(ux1+ux2+uy2)vx dxdy+∫∂Ω(ux1+ux2+uy2) v nx dS=−∬Ωuxvx1+ux2+uy2 dxdy\begin{align*} \iint_{\Omega} \frac{\partial}{\partial x}\left( \frac{u_x}{\sqrt{1 + u_x^2 + u_y^2}}\right) v \, dxdy &= -\iint_{\Omega} \left( \frac{u_x}{\sqrt{1 + u_x^2 + u_y^2}} \right) v_x \, dxdy + \int_{\partial\Omega} \left( \frac{u_x}{\sqrt{1 + u_x^2 + u_y^2}} \right) \ v \, n_x \, dS \\ &= -\iint_{\Omega} \frac{u_x v_x}{\sqrt{1 + u_x^2 + u_y^2}} \, dxdy \\ \end{align*}

后半部分

∬Ω∂∂y(uy1+ux2+uy2)v dxdy=−∬Ω(uy1+ux2+uy2)vy dxdy+∫∂Ω(uy1+ux2+uy2) v ny dS=−∬Ωuyvy1+ux2+uy2 dxdy\begin{align*} \iint_{\Omega} \frac{\partial}{\partial y}\left( \frac{u_y}{\sqrt{1 + u_x^2 + u_y^2}}\right) v \, dxdy &= -\iint_{\Omega} \left( \frac{u_y}{\sqrt{1 + u_x^2 + u_y^2}} \right)v_y \, dxdy + \int_{\partial\Omega} \left( \frac{u_y}{\sqrt{1 + u_x^2 + u_y^2}} \right) \ v \, n_y \, dS \\ &= -\iint_{\Omega} \frac{u_y v_y}{\sqrt{1 + u_x^2 + u_y^2}} \, dxdy \\ \end{align*}

于是,

j′(0)=−∬Ω[∂∂x(ux1+ux2+uy2)+∂∂y(uy1+ux2+uy2)]v dxdyj^\prime(0) = - \iint_{\Omega} \left[ \frac{\partial}{\partial x}\left( \frac{u_x}{\sqrt{1 + u_x^2 + u_y^2}}\right) +\frac{\partial}{\partial y}\left( \frac{u_y}{\sqrt{1 + u_x^2 + u_y^2}}\right) \right] v \, dxdy

因 v∈M0v \in M_0 是 任意 零边界光滑函数,根据前文引理,得:

∂∂x(ux1+ux2+uy2)+∂∂y(uy1+ux2+uy2)=0\frac{\partial}{\partial x} \left( \frac{u_x}{\sqrt{1 + u_x^2 + u_y^2}} \right) + \frac{\partial}{\partial y} \left( \frac{u_y}{\sqrt{1 + u_x^2 + u_y^2}} \right) = 0

此即 极小曲面问题的Euler方程。

膜的平衡问题

问题设定

物理模型:考虑一处于紧张状态的薄膜,它的部分边界固定在一框架上,在另一部分边界上受到外力的作用;若整个薄膜在垂直于平衡位置的外力作用下处于平衡状态,问膜的形状如何?

取膜的水平位置为 OxyOxy 平面上的区域 Ω\Omega,以 uu 轴垂直于 OxyOxy 平面,并与 x,yx,y 轴组成右手系。Ω\Omega 的边界 ∂Ω=γ+Γ\partial\Omega = \gamma + \Gamma,在 γ\gamma 上已知膜的位移为 φ\varphi,在 Γ\Gamma 上膜受到外力的作用,设它的垂直于膜的分量为 p(x,y)p(x,y)。

从力学上讲,我们可以从不同的角度来刻画这个平衡状态;例如从力的平衡原理,虚功原理等。我们在这里采用最小势能原理。

最小势能原理:受外力作用的弹性体,在满足已知边界位移约束的一切可能位移中,以达到平衡状态的位移使物体的总势能为最小。
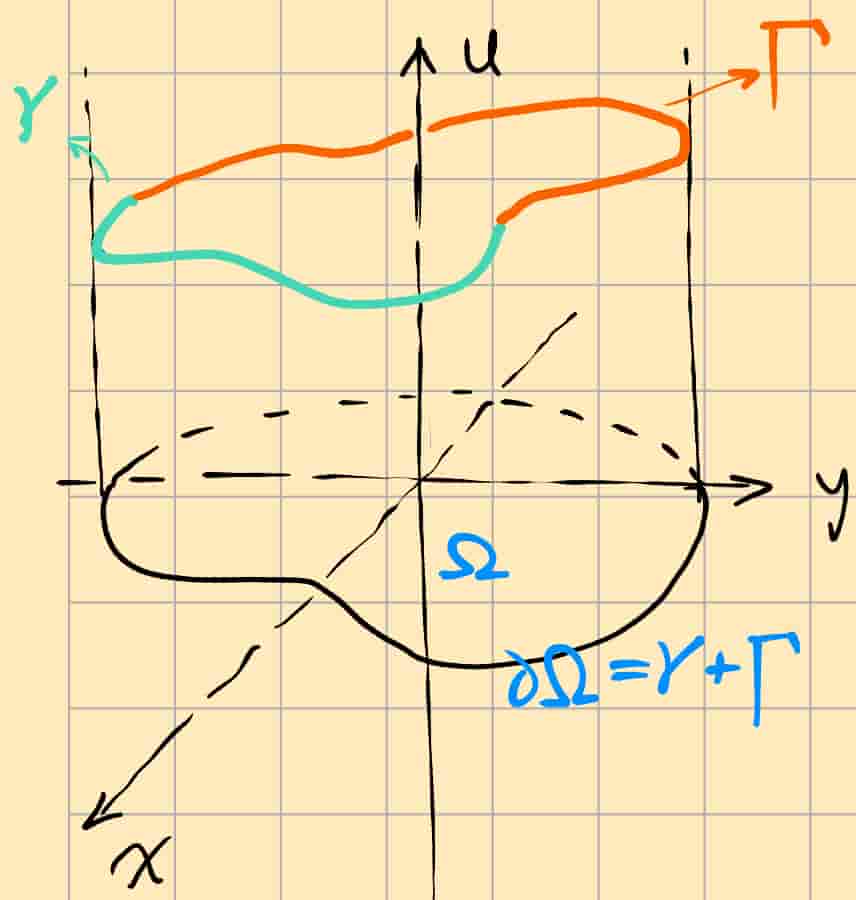
膜的平衡问题-示意图
膜的平衡问题-示意图

膜的能量泛函 J(v)J(v) 定义为应变能与外力功的差:

J(v)=T2∬Ω(vx2+vy2)dxdy⏟应变能−∬Ωf(x,y) v(x,y) dxdy⏟面力做功−∫Γp(s) v(s) ds⏟边界力做功J(v) = \underbrace{\frac{T}{2} \iint_\Omega \left( v_x^2 + v_y^2 \right) dxdy}_{\text{应变能}} - \underbrace{\iint_\Omega f(x,y)\, v(x,y)\, dxdy}_{\text{面力做功}} - \underbrace{\int_\Gamma p(s)\, v(s)\, ds}_{\text{边界力做功}}

符号说明:

  • v(x,y)v(x,y) 表示膜上各点位移;
  • 膜内的外力为 f(x,y)f(x,y);
  • TT 是膜的面内张力密度。

定义函数空间:边界 Γ\Gamma 上给定位移 φ\varphi 的空间,

Mφ={v∣v∈C1(Ω), v∣Γ=φ}M_\varphi = \left\{ v \mid v \in C^1(\Omega),\ v|_\Gamma = \varphi \right\}

求 u∈Mφu \in M_\varphi 使得 J(u)J(u) 是 J(v)J(v) 在 MφM_\varphi 上的最小值,即:

J(u)=min⁡v∈MφJ(v)J(u) = \min_{v \in M_\varphi} J(v)

再定义边界 Γ\Gamma 上位移为 00 的空间:

M0={v∣v∈C1(Ω), v∣Γ=0}M_0 = \left\{ v \mid v \in C^1(\Omega),\ v|_\Gamma = 0 \right\}

对任意 v∈M0v \in M_0 和 ε∈R\varepsilon \in \mathbb{R},有 u+εv∈Mφu + \varepsilon v \in M_\varphi。

最小势能的必要条件

定义单变量函数

j(ε)=J(u+εv)j(\varepsilon) = J(u + \varepsilon v)

有,

j(0)≤j(ε),∀ε∈Randj′(0)=0j(0) \leq j(\varepsilon) ,\quad \forall \varepsilon \in \mathbb{R} \quad and \quad j^\prime(0) = 0

j(ε)j(\varepsilon) 的表达式为,

j(ε)=T2∬Ω[(ux+εvx)2+(uy+εvy)2]dxdy−∬Ωf(u+εv)dxdy−∫Γp(u+εv)dsj(\varepsilon) = \frac{T}{2} \iint_\Omega \left[ (u_x + \varepsilon v_x)^2 + (u_y + \varepsilon v_y)^2 \right] dxdy - \iint_\Omega f(u + \varepsilon v) dxdy - \int_\Gamma p(u + \varepsilon v) ds

注意,此处之后都使用简写:

  • f(u+εv):=f(x,y)[u(x,y)+εv(x,y)]f(u + \varepsilon v) := f(x,y)\left[u(x,y)+\varepsilon v(x,y)\right]
  • p(u+εv):=p(s)[u(s)+εv(s)]p(u + \varepsilon v) := p(s)\left[u(s)+\varepsilon v(s)\right]

对 ε\varepsilon 求导得,

j′(ε)=T∬Ω[(ux+εvx)vx+(uy+εvy)vy]dxdy−∬Ωfvdxdy−∫Γpvdsj^\prime(\varepsilon) = T \iint_\Omega \left[ (u_x + \varepsilon v_x) v_x + (u_y + \varepsilon v_y) v_y \right] dxdy - \iint_\Omega f v dxdy - \int_\Gamma p v ds

令 ε=0\varepsilon = 0,得必要条件:

j′(0)=T∬Ω(uxvx+uyvy)dxdy−∬Ωfvdxdy−∫Γpvds=0,∀ v∈M0j^\prime(0) = T \iint_\Omega \left( u_x v_x + u_y v_y \right) dxdy - \iint_\Omega f v dxdy - \int_\Gamma p v ds = 0, \quad \forall\ v \in M_0

充分性证明:事实上,上面的必要条件是充要的。

对任意 w∈Mφw \in M_\varphi,需证 J(w)≥J(u)J(w) \geq J(u),计算差值,

J(w)−J(u)=T2∬Ω[(wx2+wy2)−(ux2+uy2)]dxdy−∬Ωf(w−u)dxdy−∫Γp(w−u)dsJ(w) - J(u) = \frac{T}{2} \iint_\Omega \left[ (w_x^2 + w_y^2) - (u_x^2 + u_y^2) \right] dxdy - \iint_\Omega f(w - u) dxdy - \int_\Gamma p(w - u) ds

令 w−u=v∈M0w - u = v \in M_0,对 vv 使用必要条件,有:

T∬Ω[ux(wx−ux)+uy(wy−uy)]dxdy−∬Ωf(w−u)dxdy−∫Γp(w−u)ds=0T \iint_\Omega \left[ u_x(w_x - u_x) + u_y(w_y - u_y) \right] dxdy - \iint_\Omega f (w-u) dxdy - \int_\Gamma p (w-u) ds = 0

将 J(w)−J(u)J(w) - J(u) 与上式相减,得:

J(w)−J(u)=T2∬Ω((wx−ux)2+(wy−uy)2)dxdy≥0J(w) - J(u) = \frac{T}{2} \iint_\Omega \left( (w_x - u_x)^2 + (w_y - u_y)^2 \right) dxdy \geq 0

所以上述条件也是充分的。

接下来转化为微分方程的形式

充要条件:

T∬Ω(uxvx+uyvy)dxdy−∬Ωfvdxdy−∫Γpvds=0,∀ v∈M0T \iint_\Omega \left( u_x v_x + u_y v_y \right) dxdy - \iint_\Omega f v dxdy - \int_\Gamma p v ds = 0, \quad \forall\ v \in M_0

Gauss-Green公式 - 性质三(详见第一讲)

∫Ω∇u⋅∇v dx=−∫Ωu Δv dx+∫∂Ωu ∂v∂n dS\int_{\Omega} \nabla u \cdot \nabla v \, dx = -\int_{\Omega} u \, \Delta v \, dx + \int_{\partial\Omega} u \, \frac{\partial v}{\partial \boldsymbol{n}} \, dS

设 u∈C2(Ω)u \in C^2(\Omega),对充要条件应用 Gauss-Green公式的性质之三,

第一项为:

T∬Ω∇u⋅∇v dxdy=−T∬Ωv Δu dxdy+T∫Γv ∂u∂n dsT \iint_\Omega \nabla u \cdot \nabla v \, dxdy = - T \iint_{\Omega} v \, \Delta u \, dxdy + T \int_{\Gamma} v \, \frac{\partial u}{\partial \boldsymbol{n}} \, ds

整理得,

−∬Ω(TΔu+f)v dxdy+∫Γ(T∂u∂n−p)v ds=0,∀ v∈M0(1)-\iint_\Omega \left( T\Delta u + f \right) v \, dxdy + \int_\Gamma \left( T \frac{\partial u}{\partial n} - p \right) v \, ds = 0, \quad \forall\ v \in M_0 \tag{1}

由 C0∞(Ω)⊂M0C_0^\infty(\Omega) \subset M_0,取 v∈C0∞(Ω)v \in C_0^\infty(\Omega),由 v∣Γ=0v|_\Gamma = 0,有边界积分为 00,

∬Ω(TΔu+f)v dxdy=0\iint_\Omega \left( T\Delta u + f \right) v \, dxdy = 0

由 vv 的任意性,结合 引理 得,

TΔu+f=0,∀ (x,y)∈ΩT\Delta u + f = 0, \quad \forall\ (x,y) \in \Omega

利用上式,代回 式(1),

∫Γ(T∂u∂n−p)v ds=0\int_\Gamma \left( T \frac{\partial u}{\partial n} - p \right) v \, ds = 0

再次使用 vv 的任意性,结合 引理 得,

T∂u∂n=p,∀ (x,y)∈ΓT \frac{\partial u}{\partial n} = p, \quad \forall\ (x,y) \in \Gamma

若 u∈C2(Ω)∩C1(Ω‾)u \in C^2(\Omega) \cap C^1(\overline{\Omega}) 是变分问题的解,则满足:

{−TΔu=f,in Ωu=φ,on γ(位移边界)T∂u∂n=p,on Γ(力边界)\begin{cases} -T\Delta u = f, & \text{in } \Omega \\ u = \varphi, & \text{on } \gamma \quad (\text{位移边界}) \\ T \dfrac{\partial u}{\partial n} = p, & \text{on } \Gamma \quad (\text{力边界}) \end{cases}

上述方程也称为是变分问题的 Euler方程的微分形式。


PDE笔记-第三讲
http://dbqdss.github.io/2025/08/02/个人学习笔记/Math Notes/PDE-姜礼尚/PDE笔记-第三讲/
作者
失去理想的獾
发布于
2025年8月2日
许可协议